Ein Projekt zur robotischen Manipulation kann mit einer relativ einfachen Aufgabe beginnen: einen Gegenstand greifen und bewegen.
Dieselbe Plattform kann später jedoch auch für die Bewegungsplanung, Wahrnehmung, das robotische Lernen oder Embodied AI eingesetzt werden.
Die Wahl der Hardware sollte daher nicht nur auf das erste geplante Experiment ausgerichtet sein. Für eine Universität, ein Labor oder ein F&E-Team geht es vielmehr darum, eine Manipulationsplattform aufzubauen, die sich mit dem Projekt weiterentwickeln kann.
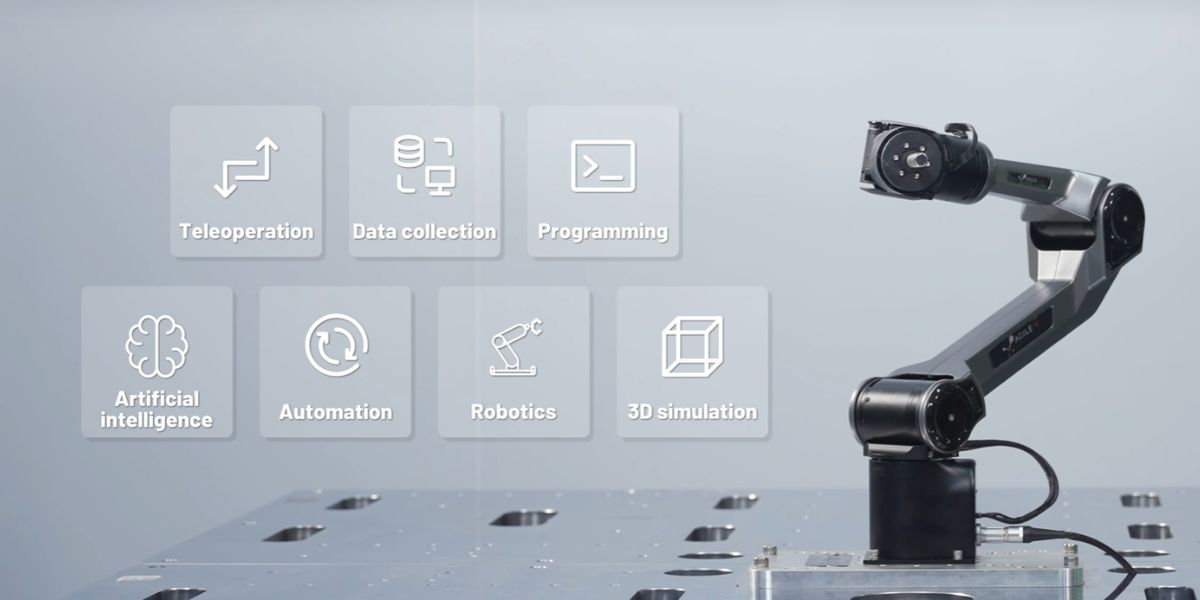
Der Roboterarm PiPER von AgileX Robotics veranschaulicht zusammen mit seinem Greifer diese Entwicklung: von den Grundlagen der Manipulation mit ROS 2 und MoveIt 2 bis zur Integration weiterer Software-, Wahrnehmungs- und Lernkomponenten.
Die von AgileX Robotics gepflegte ROS-2-Dokumentation enthält unter anderem Schnittstellen für Arm und Greifer (Paket agx_arm_ctrl) sowie eine MoveIt-2-Konfiguration (Paket agx_arm_moveit).
PiPER von AgileX: 15 % Rabatt auf den Roboterarm und den Greifer
Um einen Gegenstand zu handhaben, benötigt ein Roboterarm ein für die Aufgabe geeignetes Werkzeug: einen Greifer zum Greifen und Loslassen, einen Sauggreifer für flache, glatte Gegenstände oder ein anderes Werkzeug je nach Anwendung.
Diese Basis lässt sich um eine Kamera zur Lokalisierung von Objekten ergänzen. Eine Simulationsumgebung kann außerdem zur Entwicklung von Lernansätzen dienen. ROS 2 und MoveIt 2 unterstützen die Steuerung und Bewegungsplanung.
Die anfängliche Wahl eines Arms und Greifers beschränkt das Projekt somit nicht auf einfache Anwendungen: Dieselbe Plattform kann sich vom Pick-and-Place-System zur Grundlage für deutlich anspruchsvollere Forschungsarbeiten zur robotischen Manipulation entwickeln.
| Komponente | Aufgabe im Projekt |
|---|---|
|
Roboterarm |
Den Greifer oder Endeffektor im Raum positionieren |
|
Greifer |
Gegenstände greifen, halten und loslassen |
|
ROS 2 |
Softwarekomponenten integrieren und ihre Kommunikation ermöglichen |
|
MoveIt 2 |
Bewegungen und Manipulationsaufgaben planen |
|
Kamera |
Objekte je nach Anwendung erkennen oder lokalisieren |
|
Simulation |
Ansätze testen oder trainieren, bevor sie am realen Roboter validiert werden |
Der Roboterarm bildet die mechanische Grundlage des Systems. Mit seinen Gelenken kann er ein Werkzeug im Raum positionieren. Zum Greifen und Bewegen eines Gegenstands muss anschließend ein geeignetes Werkzeug gewählt werden, beispielsweise ein Greifer oder Sauggreifer.
Ein Greifer kann beispielsweise Gegenstände unterschiedlicher Formen und Größen aufnehmen, während der Bewegung festhalten und anschließend loslassen. Arm und Greifer übernehmen somit unterschiedliche Funktionen, die aufeinander abgestimmt werden müssen.
Diese Trennung zeigt sich unmittelbar in der Softwareumgebung von PiPER. Die offizielle MoveIt-2-Konfiguration von AgileX Robotics definiert separate Planungsgruppen für den Arm und den Greifer, einschließlich geöffneter und geschlossener Zustände des Greifers.
Derzeit werden PiPER Standard, PiPER H, PiPER L und PiPER X in Verbindung mit dem offiziellen PiPER-Greifer unterstützt.
Die Plattform kann anschließend entsprechend den Projektanforderungen erweitert werden: Eine Kamera kann Objekte erkennen oder lokalisieren. Mit einer Simulation lassen sich Ansätze testen oder trainieren, bevor sie auf dem realen Roboter eingesetzt werden. Das kann Zeit und Ressourcen sparen und das Risiko einer Beschädigung des Roboters verringern, etwa durch eine falsch geplante Trajektorie.
Einen Gegenstand an einer Stelle aufzunehmen und an einer anderen abzulegen, erscheint zunächst einfach. Tatsächlich umfasst eine Pick-and-Place-Aufgabe bereits mehrere grundlegende Funktionen der robotischen Manipulation.
Der Roboter muss seinen Greifer an das Objekt heranführen, es greifen, zum vorgesehenen Ort bewegen, loslassen und den Arm wieder zurückziehen. Dabei muss er Kollisionen vermeiden und die Bewegungsgrenzen seiner Gelenke einhalten.
Genau nach diesem Prinzip arbeitet MoveIt Task Constructor: Komplexe Planungsprobleme werden in mehrere voneinander abhängige Teilaufgaben zerlegt.
Die offizielle MoveIt-Dokumentation nutzt Pick-and-Place als Anwendungsbeispiel und unterscheidet unter anderem die Schritte Annäherung, Greifen, Transport und Ablegen.
Für Forschungs- und Lehrteams ermöglicht ein solches Experiment, die gesamte Manipulationskette zu validieren, bevor weitere Anforderungen hinzukommen: variable Objektpositionen, kamerabasierte Wahrnehmung oder Lernverfahren.
Sehen Sie PiPER im Video in Aktion und entdecken Sie, wie sich dieser kompakte Roboterarm für Manipulation, Forschung und Prototyping einsetzen lässt.
ROS 2 stellt die Softwareumgebung bereit, in der die Steuerung des Arms, seine Statusrückmeldungen, der Greifer und weitere Systemkomponenten integriert werden können.
AgileX Robotics pflegt einen ROS-2-Treiber für seine Roboterarme. Hinzu kommen ein Python-SDK, URDF-Beschreibungen und eine MoveIt-2-Integration. Die aktuelle Dokumentation enthält außerdem getrennte Anleitungen für ROS 2 Humble und Jazzy.
MoveIt 2 ergänzt die Planungswerkzeuge, mit denen Bewegungen des Manipulators berechnet und ausgeführt werden können. MoveIt Task Constructor geht einen Schritt weiter: Damit lassen sich Aufgaben aus mehreren Schritten zusammensetzen – ein Ansatz, der besonders gut für Manipulationsszenarien geeignet ist.
Eine solche Integration findet sich auch in Projekten unserer Kunden. Beim CNES (der französischen Raumfahrtagentur) wurden beispielsweise zwei Roboterarme unter ROS 2 in eine mobile Plattform integriert. Sie sind Teil eines Roboterassistenten für künftige Mondmissionen.
Wenn die ersten Pick-and-Place-Aufgaben funktionieren, kann die Plattform um eine Kamera ergänzt werden, um mit Objekten zu arbeiten, deren Position nicht im Voraus bekannt ist. Der Roboter kann dann Kameradaten nutzen, um ein Objekt zu lokalisieren und seine Bewegungen entsprechend anzupassen.
Maschinelles Lernen eröffnet weitere Möglichkeiten: Der Roboter wird anhand von Daten für bestimmte Aufgaben trainiert, statt dass jede seiner Bewegungen vorab festgelegt wird.
Auch eine Simulation kann zur Entwicklung und Erprobung von Ansätzen dienen, bevor diese auf dem realen Roboter eingesetzt werden. AgileX Robotics veröffentlicht auf GitHub Beispiele für PiPER mit NVIDIA Isaac Lab, darunter simulierte Aufgaben wie das Erreichen eines Punkts oder das Öffnen einer Schublade. Das Repository enthält außerdem eine Konfiguration, die den PiPER-Arm mit einem Unitree-Go2-Quadrupeden kombiniert.
Die Kombination eines Roboterarms mit einer mobilen Plattform ermöglicht unter anderem die Untersuchung von Aufgaben, die Mobilität und Manipulation verbinden.
Vision-Language-Action-Modelle (VLA) gehen noch weiter: Sie nutzen die visuellen Informationen des Roboters und eine Anweisung in natürlicher Sprache, um die auszuführenden Aktionen zu bestimmen.
Dasselbe Set aus PiPER und Greifer kann somit zunächst für Pick-and-Place-Experimente und anschließend für Arbeiten zu Wahrnehmung, Simulation oder maschinellem Lernen in der Manipulation eingesetzt werden.
Der PiPER von AgileX Robotics vereint mehrere Eigenschaften, die für den Aufbau einer Manipulationsplattform für Forschung, Lehre oder Prototyping interessant sind:
Diese Architektur erleichtert auch die Integration von Sensoren anderer Hersteller, für die bereits ROS-2-Treiber verfügbar sind, etwa Kameras von Intel RealSense oder Stereolabs sowie LiDAR-Sensoren von Ouster oder Hokuyo. Die Sensorabhängigkeiten und tf-Koordinatensysteme müssen jedoch konfiguriert werden; je nach Anwendung ist außerdem eine Kalibrierung zwischen Sensor und Arm erforderlich.
Bis zum 31. Oktober 2026 bietet Génération Robots ein Sonderangebot:
15 % Rabatt auf den AgileX Robotics PiPER Standard, H, L oder X und den passenden Greifer.
Mit dieser Konfiguration stehen Arm und Greifer für erste Versuche zum Greifen und Handhaben von Objekten von Anfang an zur Verfügung. Das Projekt kann anschließend mit ROS 2, MoveIt 2, Wahrnehmungssensoren oder Verfahren des maschinellen Lernens erweitert werden.
Vanessa Mazzari
Marketingleiter bei Generation Robots