-
 Visit our shop
-
Italiano
Visit our shop
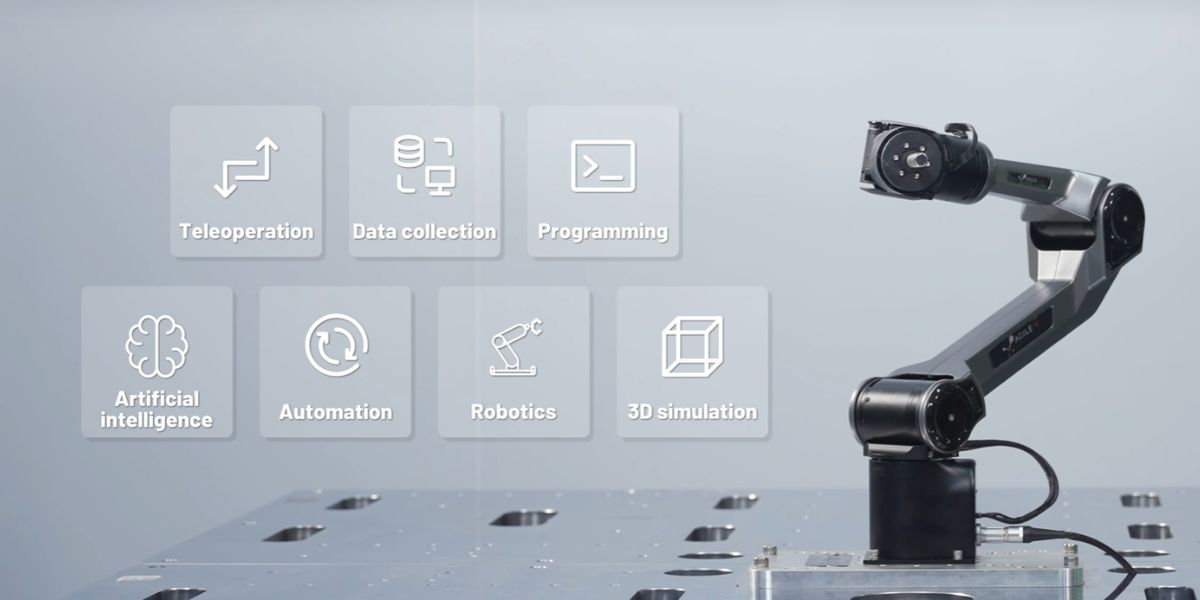
Un progetto di manipolazione robotica può partire da un compito relativamente semplice: afferrare un oggetto e spostarlo.
La stessa piattaforma può però essere utilizzata in seguito per lavorare sulla pianificazione del movimento, la percezione, l’apprendimento robotico o l’Embodied AI.
La scelta dell’hardware non dovrebbe quindi rispondere soltanto alle esigenze del primo esperimento previsto. Per un’università, un laboratorio o un team R&S, l’obiettivo è piuttosto costruire una piattaforma di manipolazione che possa evolversi insieme al progetto.
Il braccio robotico PiPER di AgileX Robotics, abbinato al suo gripper, illustra questo percorso: partire dalle basi della manipolazione con ROS 2 e MoveIt 2, per poi integrare nuovi componenti software, sistemi di percezione e metodi di apprendimento.
La documentazione ROS 2 mantenuta da AgileX Robotics comprende, tra l’altro, le interfacce del braccio e del gripper (pacchetto agx_arm_ctrl) e una configurazione MoveIt 2 (pacchetto agx_arm_moveit).
PiPER di AgileX: 15% di sconto sul braccio robotico e sulla pinza
Per manipolare un oggetto, un braccio robotico deve essere dotato di uno strumento adatto al compito: un gripper per afferrare e rilasciare gli oggetti, una ventosa per spostare oggetti piatti e lisci oppure un altro utensile in base all’applicazione.
A questa base si può aggiungere una telecamera per localizzare gli oggetti oppure utilizzare un ambiente di simulazione per sviluppare approcci basati sull’apprendimento. ROS 2 e MoveIt 2 supportano il controllo e la pianificazione del movimento.
La scelta iniziale di un braccio e del relativo gripper non limita quindi il progetto alle applicazioni di base: la stessa piattaforma può evolvere dal pick-and-place verso attività di ricerca molto più avanzate nella manipolazione robotica.
| Componente | Ruolo nel progetto |
|---|---|
|
Braccio robotico |
Posizionare il gripper o l’effettore finale nello spazio |
|
Gripper |
Afferrare, trattenere e rilasciare gli oggetti |
|
ROS 2 |
Integrare i componenti software e consentire loro di comunicare |
|
MoveIt 2 |
Pianificare movimenti e attività di manipolazione |
|
Telecamera |
Rilevare o localizzare gli oggetti in base all’applicazione |
|
Simulazione |
Testare o addestrare determinati approcci prima di validarli sul robot reale |
Il braccio robotico costituisce la base meccanica del sistema. Le sue articolazioni consentono di posizionare un utensile nello spazio. Per afferrare e spostare un oggetto occorre poi scegliere uno strumento adatto al compito, come un gripper o una ventosa.
Un gripper, per esempio, può afferrare oggetti di forme e dimensioni diverse, mantenerli durante lo spostamento e infine rilasciarli. Braccio e gripper svolgono quindi funzioni distinte che devono essere coordinate.
Questa distinzione è presente anche nell’ambiente software di PiPER. La configurazione ufficiale MoveIt 2 di AgileX Robotics definisce gruppi di pianificazione separati per il braccio e per il gripper, compresi gli stati di apertura e chiusura di quest’ultimo.
Attualmente supporta PiPER Standard, PiPER H, PiPER L e PiPER X in abbinamento al gripper ufficiale PiPER.
La piattaforma può poi evolversi in base alle esigenze del progetto: si può aggiungere una telecamera per rilevare o localizzare gli oggetti, mentre la simulazione permette di testare o addestrare determinati approcci prima di applicarli al robot reale. Questo consente di risparmiare tempo e risorse e di ridurre il rischio di danneggiare il robot, per esempio a causa di una traiettoria pianificata in modo errato.
Afferrare un oggetto in una posizione e depositarlo in un’altra può sembrare un’operazione elementare. In realtà, il pick-and-place coinvolge già diverse funzioni fondamentali della manipolazione robotica.
Il robot deve avvicinare il gripper all’oggetto, afferrarlo, trasportarlo nella posizione prevista, rilasciarlo e allontanare il braccio, evitando le collisioni e rispettando i limiti di movimento delle articolazioni.
È proprio questo il principio alla base di MoveIt Task Constructor, che scompone i problemi complessi di pianificazione in più sottoattività interdipendenti.
La documentazione ufficiale di MoveIt utilizza il pick-and-place come esempio applicativo e distingue, tra le altre, le fasi di avvicinamento, presa, trasporto e deposito.
Per un gruppo di ricerca o di insegnamento, questo tipo di esperimento permette quindi di validare l’intera sequenza di manipolazione prima di introdurre ulteriori difficoltà, come posizioni variabili degli oggetti, percezione tramite telecamera o metodi di apprendimento.
Guarda PiPER in azione nel video e scopri alcune delle possibilità offerte da questo braccio robotico compatto per sviluppare applicazioni di manipolazione, ricerca e prototipazione.
ROS 2 fornisce l’ambiente software in cui integrare il controllo del braccio, i dati sul suo stato, il gripper e gli altri componenti del sistema.
AgileX Robotics mantiene un driver ROS 2 per i suoi bracci robotici, accompagnato da un SDK Python, descrizioni URDF e un’integrazione con MoveIt 2. La documentazione attuale distingue inoltre le procedure per ROS 2 Humble e Jazzy.
MoveIt 2 aggiunge gli strumenti di pianificazione necessari per calcolare ed eseguire i movimenti del manipolatore. MoveIt Task Constructor consente di andare oltre, componendo un’attività a partire da più fasi: un’architettura particolarmente adatta agli scenari di manipolazione.
Questo approccio all’integrazione si ritrova anche nei progetti dei nostri clienti. Al CNES (l’agenzia spaziale francese), per esempio, due bracci robotici sono stati integrati in una piattaforma mobile basata su ROS 2 nell’ambito di un progetto di robot assistente per le future missioni lunari.
Una volta padroneggiate le prime attività di pick-and-place, si può aggiungere una telecamera alla piattaforma per lavorare con oggetti la cui posizione non è nota in anticipo. Il robot può quindi utilizzare i dati della telecamera per localizzare un oggetto e adattare di conseguenza i propri movimenti.
Il machine learning permette di spingersi oltre, addestrando il robot a svolgere determinate attività sulla base dei dati, anziché definire in anticipo ogni suo movimento.
La simulazione può essere utilizzata per sviluppare e testare determinati approcci prima di applicarli al robot reale. AgileX Robotics pubblica su GitHub esempi di utilizzo di PiPER con NVIDIA Isaac Lab, tra cui la simulazione di attività come raggiungere un punto o aprire un cassetto. Il repository presenta anche una configurazione che abbina il braccio PiPER a un quadrupede Unitree Go2.
Combinare un braccio robotico con una piattaforma mobile permette inoltre di studiare attività che uniscono mobilità e manipolazione.
I modelli Vision-Language-Action (VLA) vanno ancora oltre: utilizzano ciò che il robot vede e un’istruzione in linguaggio naturale per determinare le azioni da eseguire.
Lo stesso insieme PiPER + gripper può quindi essere utilizzato prima per sperimentare il pick-and-place e poi per lavorare sulla percezione, la simulazione o i metodi di machine learning applicati alla manipolazione.
PiPER di AgileX Robotics riunisce diverse caratteristiche interessanti per costruire una piattaforma di manipolazione destinata alla ricerca, alla didattica o alla prototipazione:
Questa architettura facilita anche l’integrazione di sensori di terze parti per i quali sono già disponibili driver ROS 2, come le telecamere Intel RealSense o Stereolabs e i LiDAR Ouster o Hokuyo. Occorre comunque configurare le dipendenze del sensore e i sistemi di riferimento tf e, a seconda dell’applicazione, calibrare il sensore rispetto al braccio.
Fino al 31 ottobre 2026, Génération Robots propone un’offerta speciale:
15% di sconto su AgileX Robotics PiPER Standard, H, L o X e sulla relativa pinza.
Questa configurazione riunisce fin dall’inizio il braccio e il gripper necessari per lavorare sulla presa e sulla manipolazione degli oggetti. Il progetto può poi evolversi integrando ROS 2, MoveIt 2, sensori di percezione o metodi di machine learning.
Vanessa Mazzari
Responsabile marketing presso Generation Robots