-
 Visitez notre boutique
-
Français
Visitez notre boutique
Un projet de manipulation robotique peut commencer par une tâche relativement simple : saisir un objet et le déplacer.
Mais la même plateforme peut ensuite servir à travailler sur la planification de mouvement, la perception, l’apprentissage robotique ou encore l’Embodied AI.
Le choix du matériel ne doit donc pas uniquement répondre à la première expérimentation envisagée. Pour une université, un laboratoire ou une équipe R&D, l’enjeu est plutôt de construire une plateforme de manipulation capable d’évoluer avec le projet.
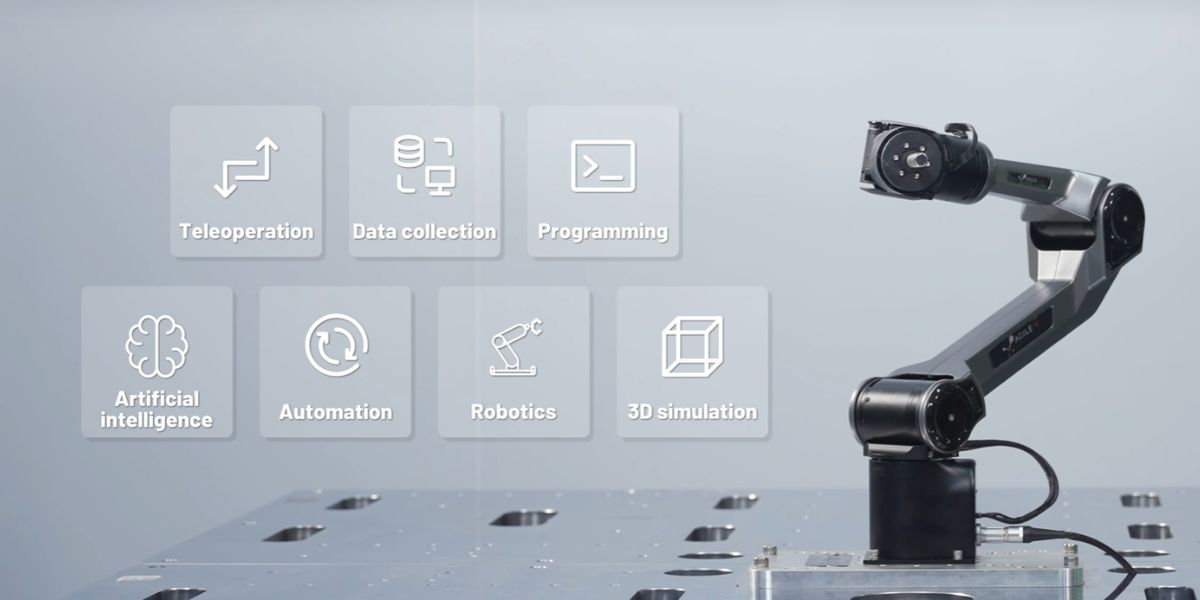
Le bras robotique PiPER de AgileX Robotics, combiné avec son gripper, permet d’illustrer cette progression : partir des fondamentaux de la manipulation avec ROS2 et MoveIt 2, puis intégrer de nouvelles briques logicielles, de perception ou d’apprentissage.
La documentation ROS 2 maintenue par AgileX Robotics fournit notamment les interfaces du bras et du gripper (package agx_arm_ctrl) ainsi qu’une configuration MoveIt 2 (package agx_arm_moveit).
PiPER d’AgileX : −15 % sur le bras robotique et son gripper
Offre valable jusqu’au 31 octobre 2026.
Pour manipuler un objet, un bras robotique doit être équipé d’un outil adapté à la tâche : un gripper pour saisir et relâcher des objets, une ventouse pour déplacer des objets plats et lisses, ou un autre outil selon l’application.
À cette base, il est possible d’ajouter une caméra pour localiser les objets, ou encore d’utiliser un environnement de simulation pour développer des approches d’apprentissage. ROS2 et MoveIt 2 servent au contrôle et la planification de mouvement.
Le choix initial d’un bras et de son gripper ne limite donc pas le projet à des applications élémentaires : une même plateforme peut évoluer du pick-and-place vers des travaux de manipulation robotique beaucoup plus avancés.
| Brique | Rôle dans le projet |
|---|---|
|
Bras robotique |
Positionner la pince ou l’effecteur dans l’espace |
|
Gripper |
Saisir, maintenir et relâcher les objets |
|
ROS 2 |
Intégrer et faire communiquer les différentes briques logicielles |
|
MoveIt 2 |
Planifier les mouvements et les tâches de manipulation |
|
Caméra |
Détecter ou localiser les objets selon l’application |
|
Simulation |
Tester ou entraîner certaines approches avant leur validation sur le robot réel |
Le bras robotique constitue la base mécanique du système. Ses articulations permettent de positionner un outil dans l’espace. Pour saisir et déplacer un objet, il faut ensuite choisir un outil adapté à la tâche, comme une pince ou une ventouse.
Un gripper permet par exemple de saisir un objet de forme et taille variable, de le maintenir pendant son déplacement puis de le relâcher. Bras et gripper constituent ainsi deux fonctions distinctes qui doivent être coordonnées.
Cette distinction apparaît directement dans l’environnement logiciel de PiPER. La configuration MoveIt 2 officielle d’AgileX Robotics définit séparément un groupe de planification pour le bras et un groupe pour le gripper, avec notamment des états d’ouverture et de fermeture de ce dernier.
Elle prend actuellement en charge les PiPER Standard, PiPER H, PiPER L et PiPER X, associés au gripper officiel PiPER.
La plateforme peut ensuite évoluer selon les besoins du projet : une caméra peut être ajoutée pour détecter ou localiser les objets, tandis que la simulation permet de tester ou d’entraîner certaines approches avant de les déployer sur le robot réel. Elle permet ainsi de gagner du temps et des ressources, mais aussi de limiter les risques d’endommager le robot, par exemple en cas de trajectoire mal planifiée.
Saisir un objet à un emplacement pour le déposer à un autre peut sembler être une tâche élémentaire. Pourtant, un pick-and-place mobilise déjà plusieurs fonctions fondamentales de la manipulation robotique.
Le robot doit approcher son gripper de l’objet, le saisir, le déplacer jusqu’à l’emplacement prévu, puis le relâcher et éloigner le bras, tout en évitant les collisions et en respectant les limites de mouvement de ses articulations.
C’est précisément comme cela que fonctionne MoveIt Task Constructor, qui décompose les problèmes complexes de planification en plusieurs sous-tâches interdépendantes.
La documentation officielle de MoveIt utilise le pick-and-place comme cas d’application et distingue notamment les étapes d’approche, de saisie, de déplacement et de dépose.
Pour une équipe de recherche ou d’enseignement, ce type d’expérience permet donc de valider la chaîne complète de manipulation avant d’introduire des contraintes supplémentaires : position variable des objets, , perception par caméra ou méthodes d’apprentissage.
Découvrez PiPER en vidéo et plusieurs possibilités offertes par ce bras robotique compact pour développer des applications de manipulation, de recherche et de prototypage.
ROS2 fournit l’environnement logiciel dans lequel peuvent être intégrés le contrôle du bras, son retour d’état, le gripper et les autres composants du système.
AgileX Robotics maintient un driver ROS2 pour ses bras robotiques, accompagné d’un SDK Python, des descriptions URDF et d’une intégration MoveIt 2. La documentation actuelle distingue également les procédures pour ROS2 Humble et Jazzy.
MoveIt 2 ajoute les outils de planification nécessaires pour calculer et exécuter les mouvements du manipulateur. MoveIt Task Constructor va plus loin en permettant de composer une tâche à partir de plusieurs étapes : une architecture particulièrement adaptée aux scénarios de manipulation.
Cette logique d’intégration se retrouve également dans des projets menés par nos clients. Au CNES (centre national d’études spatiales), deux bras robotiques ont par exemple été intégrés à une plateforme mobile sous ROS 2 dans le cadre d’un projet de robot assistant pour les futures missions lunaires.
Une fois les premières tâches de pick-and-place maîtrisées, la plateforme peut être complétée avec une caméra pour travailler sur des objets dont la position n’est pas connue à l’avance. Le robot peut alors utiliser les données de la caméra pour localiser un objet et adapter ses mouvements en conséquence.
Le machine learning permet d’aller plus loin en entraînant le robot à réaliser certaines tâches à partir de données, plutôt que de définir à l’avance chacun de ses mouvements.
La simulation peut également être utilisée pour développer et tester certaines approches avant leur déploiement sur le robot réel. AgileX Robotics publie sur GitHub des exemples d’utilisation de PiPER avec NVIDIA Isaac Lab, notamment pour simuler des tâches comme atteindre un point ou ouvrir un tiroir. Le dépôt présente aussi une configuration associant le bras PiPER à un quadrupède Unitree Go2.
L’association d’un bras robotique et d’une plateforme mobile permet notamment d’étudier des tâches combinant mobilité et manipulation.
Les modèles Vision-Language-Action (VLA) vont plus loin en utilisant ce que le robot voit et une instruction en langage naturel pour déterminer les actions à réaliser.
Le même ensemble PiPER + gripper peut ainsi servir à expérimenter un pick-and-place, puis à travailler sur la perception, la simulation ou des méthodes de machine learning appliquées à la manipulation.
Le PiPER d’AgileX Robotics combine plusieurs caractéristiques intéressantes pour construire une plateforme de manipulation destinée à la recherche, à l’enseignement ou au prototypage :
Cette architecture facilite d’ailleurs l’intégration de capteurs tiers disposant déjà de drivers ROS 2, comme des caméras Intel RealSense ou Stereolabs, ou encore des LiDAR Ouster ou Hokuyo. Il reste toutefois à configurer les dépendances du capteur, les repères tf et, selon l’application, la calibration entre le capteur et le bras.
Génération Robots propose jusqu’au 31 octobre 2026 une offre spéciale :
-15 % sur le AgileX Robotics PiPER Standard, H, L ou X et son gripper.
Cette configuration réunit dès le départ le bras et le gripper nécessaires pour travailler sur la préhension et la manipulation d’objets, tout en permettant ensuite de faire évoluer le projet avec ROS2, MoveIt 2, des capteurs de perception ou des méthodes de machine learning.
Vanessa Mazzari
Responsable Marketing chez Génération Robots